棚门一开,一台四轮小车沿着垄道自己走起来,走到病害热区就放慢、把药液加浓,走过健康区又把流量收回来——这样的场景,这两年正在高价值果蔬产区出现。自主植保机器人要同时做四件事:看懂棚室与田间、识别病斑与虫口、在窄垄里走稳、按需变量喷施。华昇金玛植保系统课把这条路径拆成九页来看,从设备为什么先进入高价值果蔬生产,到多源感知、靶标识别、导航规划、雾滴沉积,再到作业场景、田间验证、数据复核与多机协同的方向,逐页说清每一步在解决什么。
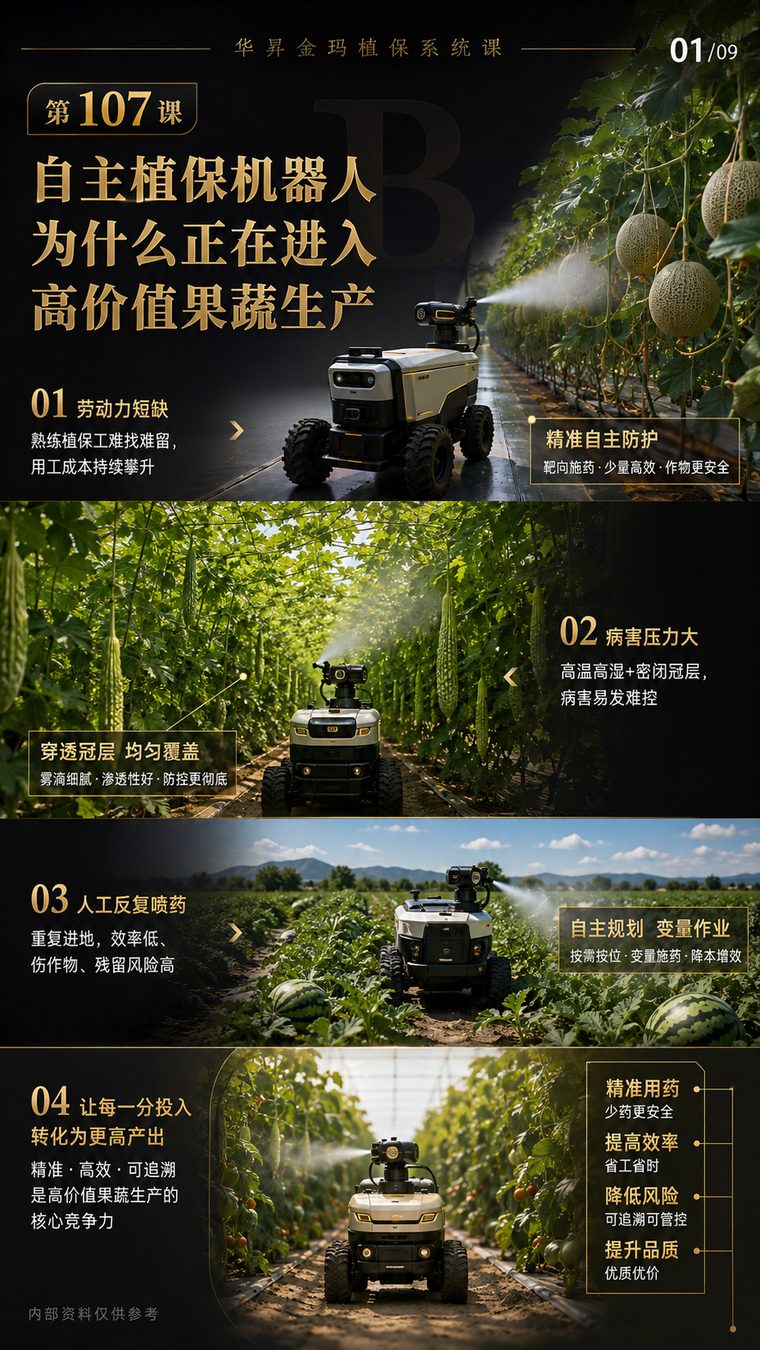 01/09 丨自主植保机器人进入高价值果蔬
自主植保机器人这类设备,为什么先在高价值果蔬产区落地,图01给出了几个理由。整页用四张实景把作业对象摆开:网纹甜瓜温室、吊蔓瓜菜温室、露天西瓜地与番茄温室,都是单价高、管理精细、人工喷药费工的场景。三句金色短语点出设备能力——精准自主防护、穿透冠层均匀覆盖、自主规划变量作业;末尾的四项价值落得更实:精准用药少药更安全、提高效率省工省时、降低风险可追溯可管控、提升品质优质优价。
落到生产上,机器人替代的是重复度很高的那部分劳动。人工背桶进棚,一天下来覆盖面积有限,还容易漏喷、重喷;把喷洒交给设备,人就可以腾出手去看数据、做判断。华昇金玛植保系统课把这套设备与投入品放在一起考虑:机载叶面施药可配美添健·禾,按飞防或叶面800–1000倍、按亩用药液量配制;根区与全程则可以安排美添健·灌,冲施或滴灌2–4L/亩·次、全程2到3次。
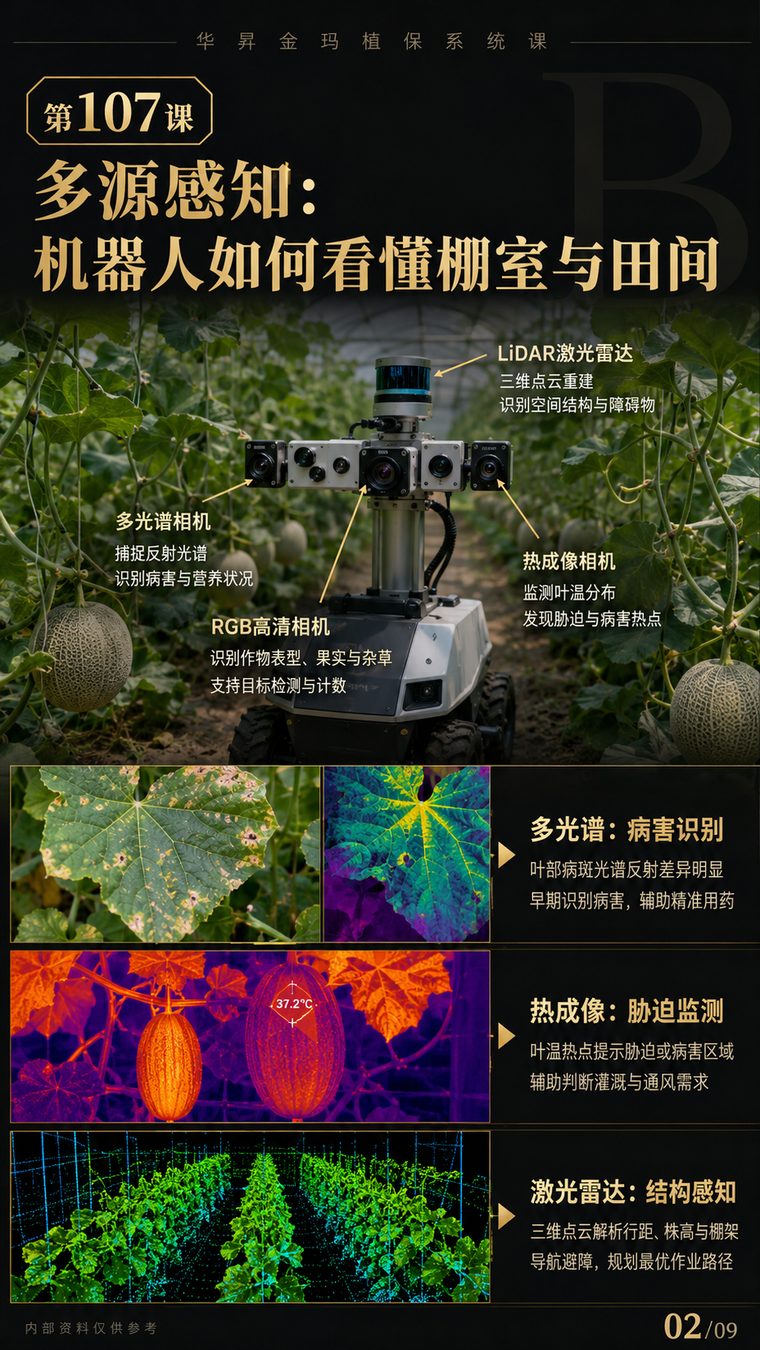 02/09 丨机器人看懂棚室的四类感知
一台机器人要看懂棚室与田间,靠的不是一副眼睛,而是分工明确的四类感知。图上把它们标得很清楚:激光雷达做三维点云重建,识别空间结构与障碍物;多光谱捕捉反射光谱,判断病害与营养状况;RGB高清相机识别作物表型、果实与杂草,支持目标检测与计数;热成像监测叶温分布,找出发病热点。页面下方配了三块成像示例,多光谱拍出的病叶伪彩反射图、热成像十字测温指向的一处37.2℃热点、以及激光雷达生成的绿色点云与蓝色网格。
多源感知的意义在于不把判断押在单一信号上。只看颜色,早期病斑容易和缺素混淆;只看温度,又把遮阴和发病混为一谈。四种数据叠在一起,巡田一次就能同时拿到结构、病害、表型与胁迫四类信息。华昇金玛对机载施药这一环的做法是让配方与感知同步,飞防或叶面用药可选美添健·禾,按800–1000倍稀释、按亩用药液量配制,病虫害判断结果一出,喷施方案就能跟着调整。
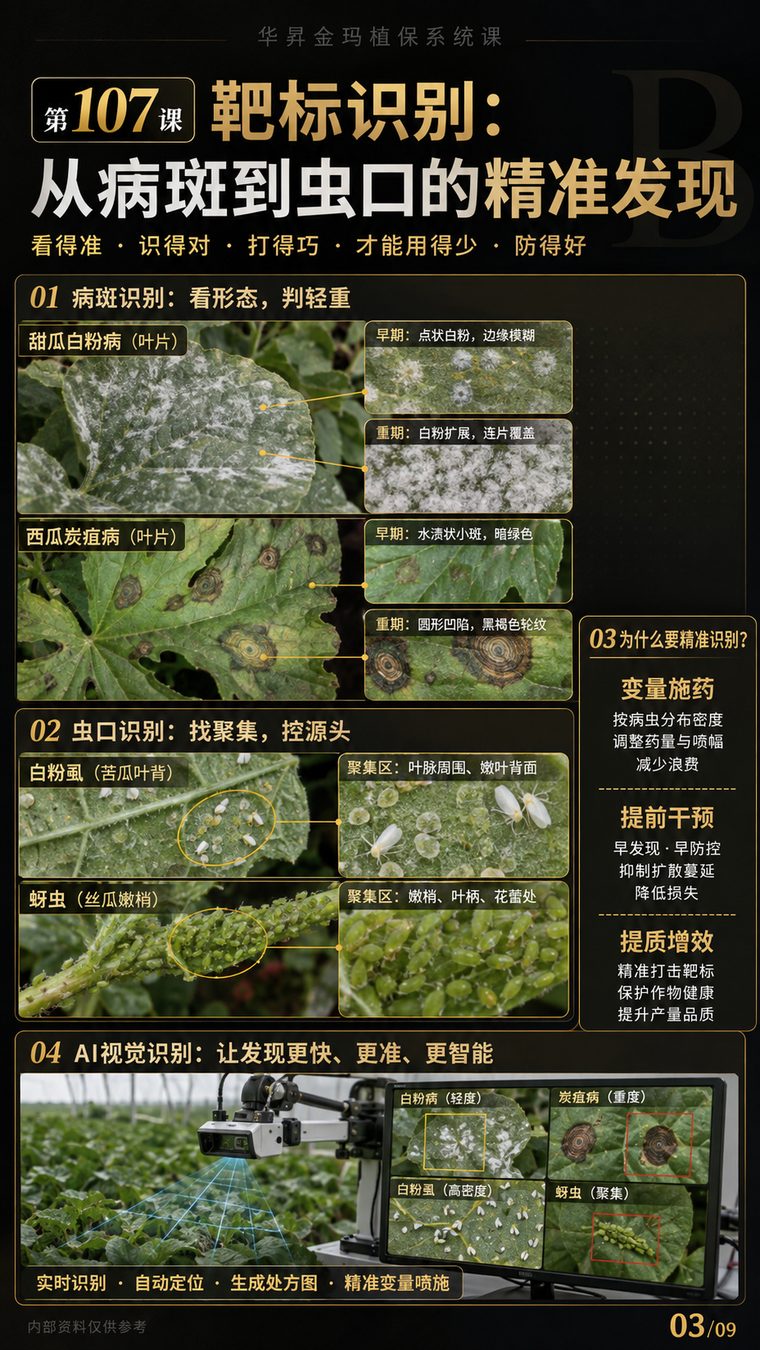 03/09 丨从病斑到虫口的靶标识别
识别能力决定了药往哪里去。图上把两类靶标分开讲:病斑一侧,甜瓜白粉病早期是点状白粉、边缘模糊,重期连片覆盖;西瓜炭疽病早期为水渍状暗绿小斑,重期变成圆形凹陷、带黑褐轮纹。虫口一侧,白粉虱多聚在苦瓜叶背,聚集区就在叶脉周围与嫩叶背面;蚜虫偏爱丝瓜嫩梢,聚集区落在嫩梢、叶柄和花蕾处。页末一句口号把要求说透:看得准、识得对、打得巧、用得少、防得好。
把病斑识别在点状期,是后续变量施药的前提。等病斑连片再打药,用药量会成倍上去,防效还打折;虫口识别也有讲究,白粉虱藏在叶背、蚜虫聚在嫩梢,喷头角度不对就只湿了叶面。识别到位之后,预防这一步才有针对性。华昇金玛在这类棚区常把根际防线交给微生物方案:枯草芽孢杆菌按灌根或基施500g/亩·次、定植前后使用,三结义微生物菌剂按冲施或灌根1–2L/亩·次,施用避开强光高温,让识别结果落到具体的防治动作上。
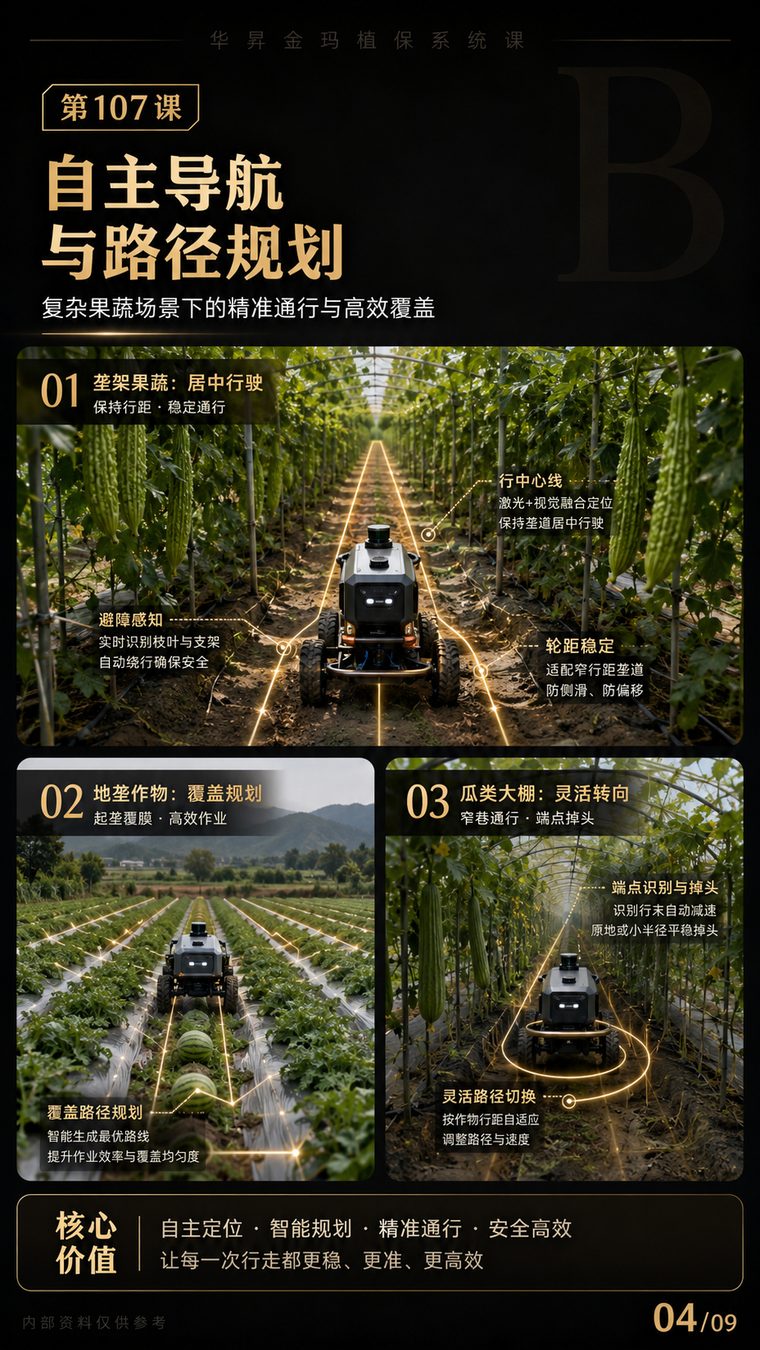 04/09 丨复杂棚室里的自主导航与路径
棚里的垄道窄、作物高、拐角急,机器人要在这里干活,先得把路走对。图上给了三种典型场景:垄架果蔬温室里,金色轨迹沿行中心线延伸;地垄作物田里,轨迹走成弓字形,在多条垄之间折返覆盖;瓜类大棚的窄巷中,轨迹画出U形掉头线。设备本身是四轮越野底盘,顶端竖一根圆柱形传感器,车身前端有防撞杆,前方两个白点大概是超声波或视觉模块。
导航与路径规划直接决定药打得匀不匀。行中心线走偏,喷杆就会把药甩到走道上;折返间距过大,垄间就留下漏喷带;U形掉头没走顺,车头还可能蹭到立柱和滴灌带。把路径和变量喷施放在一起调,才能让每一条垄都拿到相近的药液量,前端防撞杆与实时感知则负责把意外挡住。华昇金玛在配合这套作业时会把根区与全程管理一并安排,例如用美添健·灌按冲施或滴灌2–4L/亩·次、全程2到3次,让作物状态在整季内保持稳定。
 05/09 丨变量喷施与雾滴沉积控制
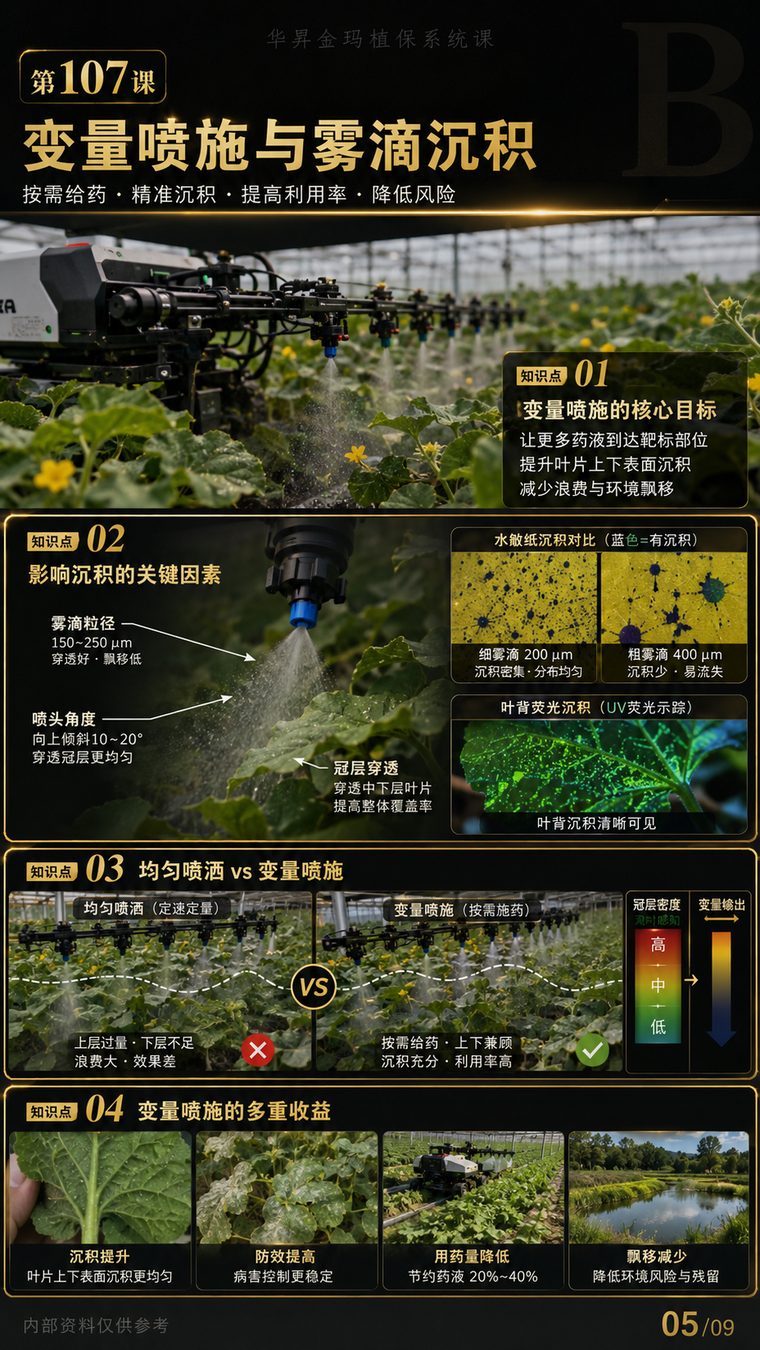
药液真正落到叶面上多少,决定用药能不能省下来。图05把变量喷施的目标拆成三条:让更多药液到达靶标、提升叶片上下两面的沉积、减少浪费与环境飘移。实现这三条有具体的参数起点——雾滴粒径控制在150~250μm,穿透好而飘移低;喷头向上倾斜10~20°,冠层穿透更均匀;中下层叶片也要照顾到,整体覆盖率才上得去。页面里的水敏纸对比很直观,200μm细雾滴沉积密集均匀,400μm粗雾滴沉积少、容易顺着叶面流失。
定速定量的均匀喷洒看起来公平,实际上上层叶片常常过量、下层又吃不饱。变量喷施先感知冠层密度,把高、中、低三档实时读出来,再按需调整流量,上下兼顾。页面上用紫外荧光示踪标出叶背的沉积分布,喷得对不对,叶背那一面藏不住。沉积上去了,防效跟着提高,用药量反而下降。华昇金玛把机载叶面这一环交给美添健·禾,按飞防或叶面800–1000倍、按亩用药液量配制,让喷出来的量与实际需要的量对得上。
 06/09 丨棚内、露地、立架三种作业场景
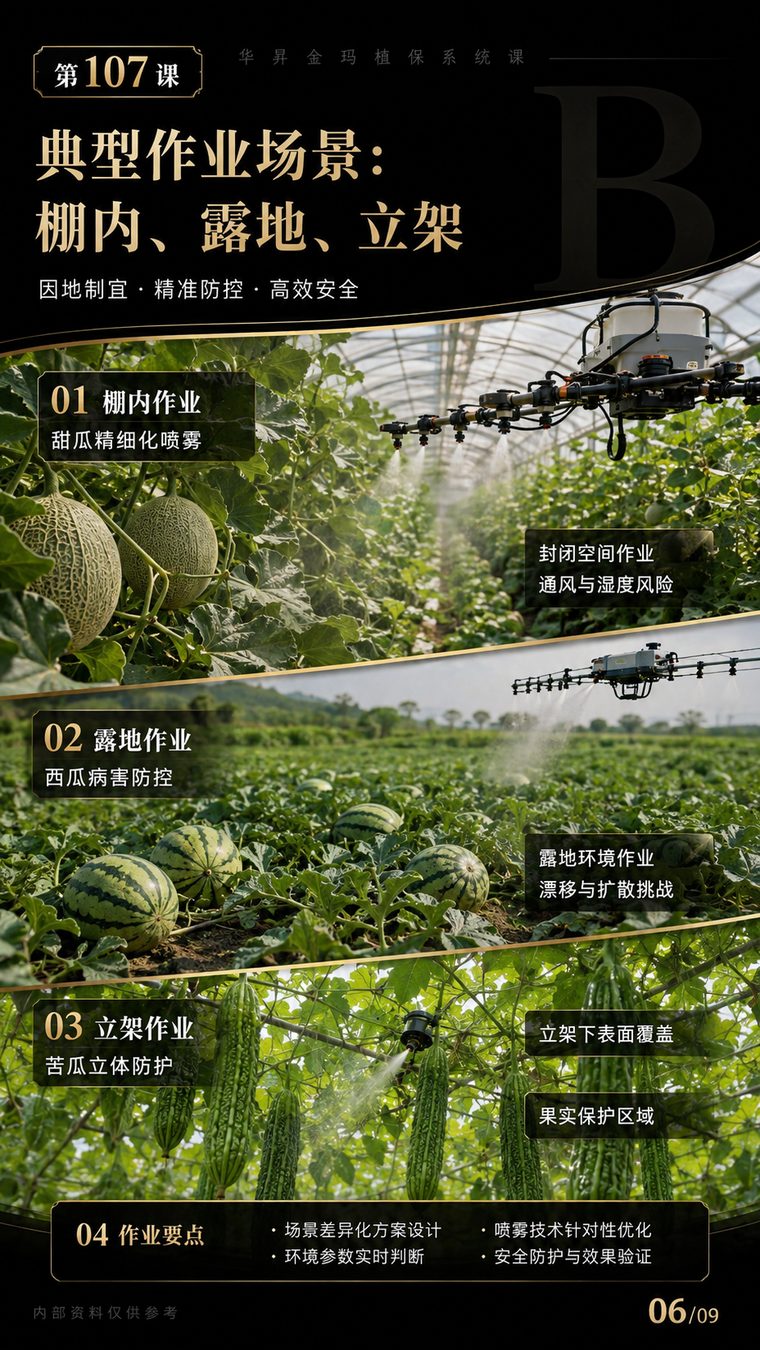
同样一桶药,喷在棚里、露地和立架上,打法不该一样。图上把三种场景摆开对照:棚内作业是甜瓜精细化喷雾,封闭空间里通风差、湿度高,药剂不易散、湿度容易累积;露地作业是西瓜病害防控,风一吹雾滴就漂移,扩散范围不好控制;立架作业是苦瓜立体防护,重点在架体下表面和果实保护区域,喷头角度不对就只湿了上层。页末的四条要点把结论收住:场景差异化方案、环境参数实时判断、喷雾技术针对性优化、安全防护与效果验证。
三种场地的差别,归根到底都落到参数与时机上。棚内要控湿、留出通风时间,露地要挑风小的时段,立架则要把喷头角度调低、补上叶背。同一套设备懂得分区调整,才谈得上因地制宜。华昇金玛在防病环节给这类棚区常用的做法是把根际防线打底,枯草芽孢杆菌按灌根或基施500g/亩·次、定植前后用,配合不同场景的施药安排,把封闭空间的湿度风险压下来。
 07/09 丨安全性与效果评价的田间验证
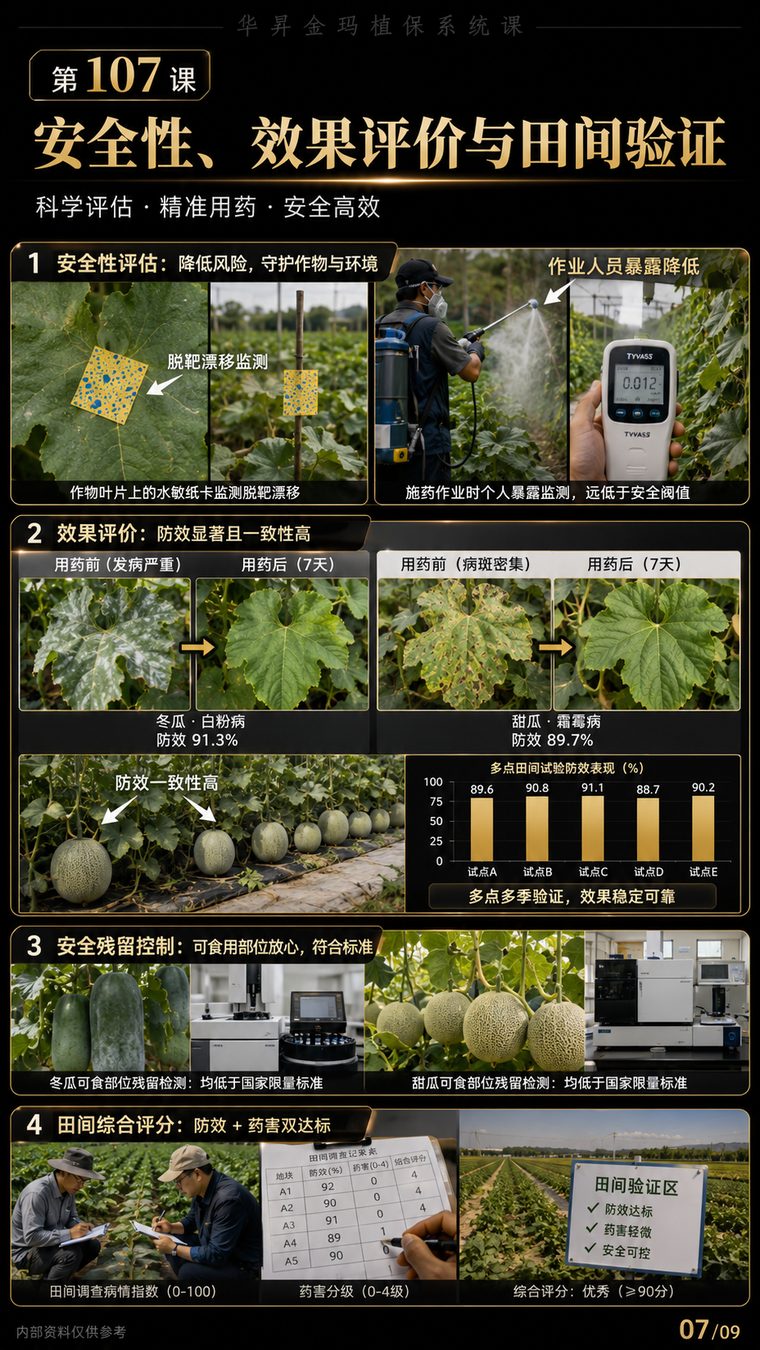
机器干得准不准,得回到田里去验证。图07把评价分成四块:安全性评估看两项,叶片上的水敏纸卡监测脱靶漂移,作业时的个人暴露按监测结果标注为远低于安全阈值;效果评价给了两组前后对比,冬瓜白粉病防效91.3%、甜瓜霜霉病防效89.7%,下面那张多点试验柱状图,五个试点依次是89.6、90.8、91.1、88.7和90.2;残留控制一栏标注可食部位检测低于国家限量标准;综合评分则要求防效与药害同时达标。
评价的分量在多点和多季的一致性上,单点、单季的数字说明不了稳定性。五个试点彼此接近,才谈得上效果可靠;药害这一项常被忽视,却是低飘移作业的直接回报,评定时按0到4级给叶片受损分档,综合评分到90分以上才算优秀,产出的果实也才有稳定的商品率。华昇金玛在果实品质这一头会同步安排叶面管理,例如维植钙按1000–1500倍、幼果期连喷2到3次,配合低飘移施药减少药害,把商品果的等级稳住。
 08/09 丨识别、决策、作业、复核四步
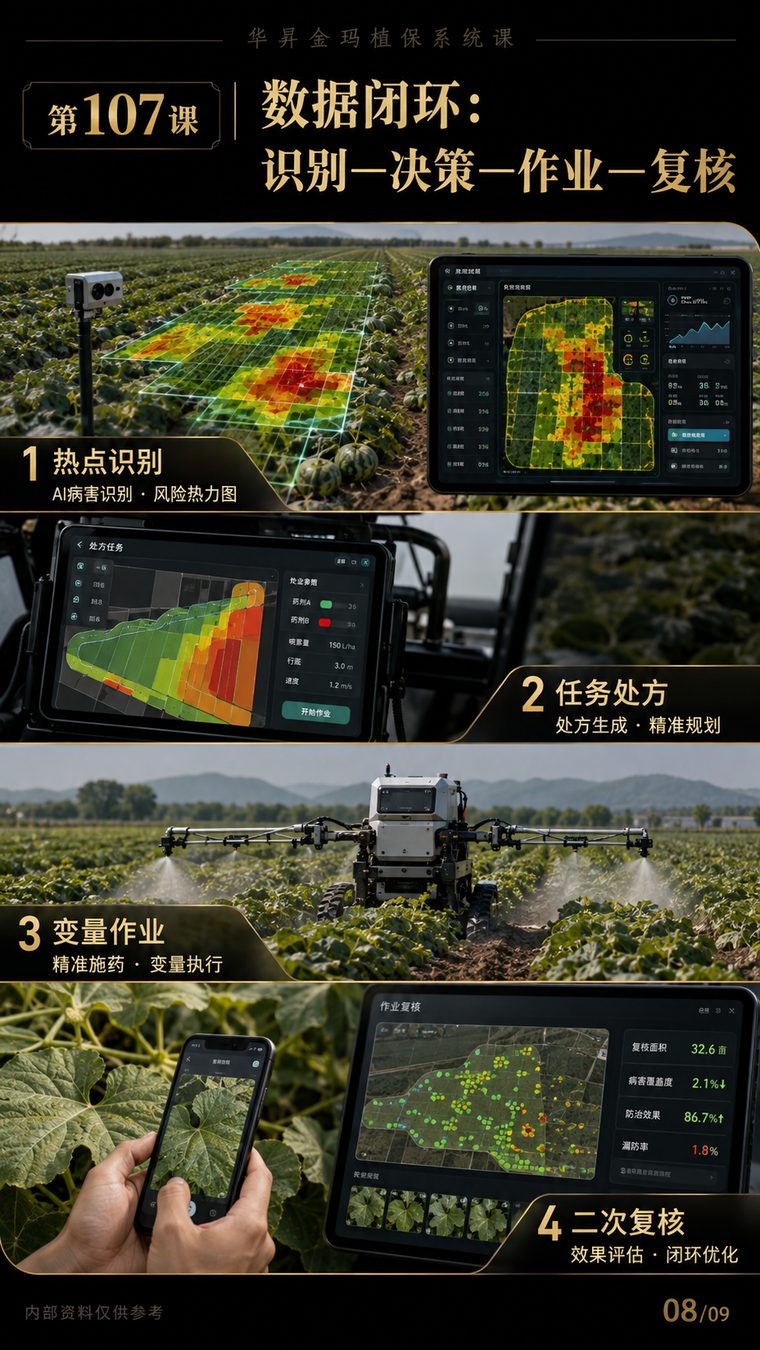
一轮作业从识别开始,并不在喷完那一刻结束。图08把流程走成四步:热点识别由AI病害识别配合风险热力图完成,红色区域代表高风险聚集,读数越高说明该片区风险越集中,也就越该先安排处理;任务处方生成后落到具体参数,界面里给出的喷药量是150L/ha、行距3.0m、速度1.2m/s,药剂栏还列出A、B两种配方;变量作业按处方精准执行;二次复核再给出结果,复核面积32.6亩、病害覆盖率2.1%并呈下降、防治效果86.7%、漏防率1.8%。
四步里,复核常被跳过,可它恰恰是下一轮处方的依据。漏防率1.8%这样的数字不显眼,却指向哪些垄道、哪些拐角需要补作业;病害覆盖率从2.1%往下走、防治效果到86.7%,这些读数拼起来才看得出作业到底打没打透。把复核做扎实,处方才会一轮比一轮贴合田块。华昇金玛把这套流程与田间投入配合使用,例如用美添健·灌按冲施或滴灌2–4L/亩·次、全程2到3次,把作物长势纳入复核的参照。
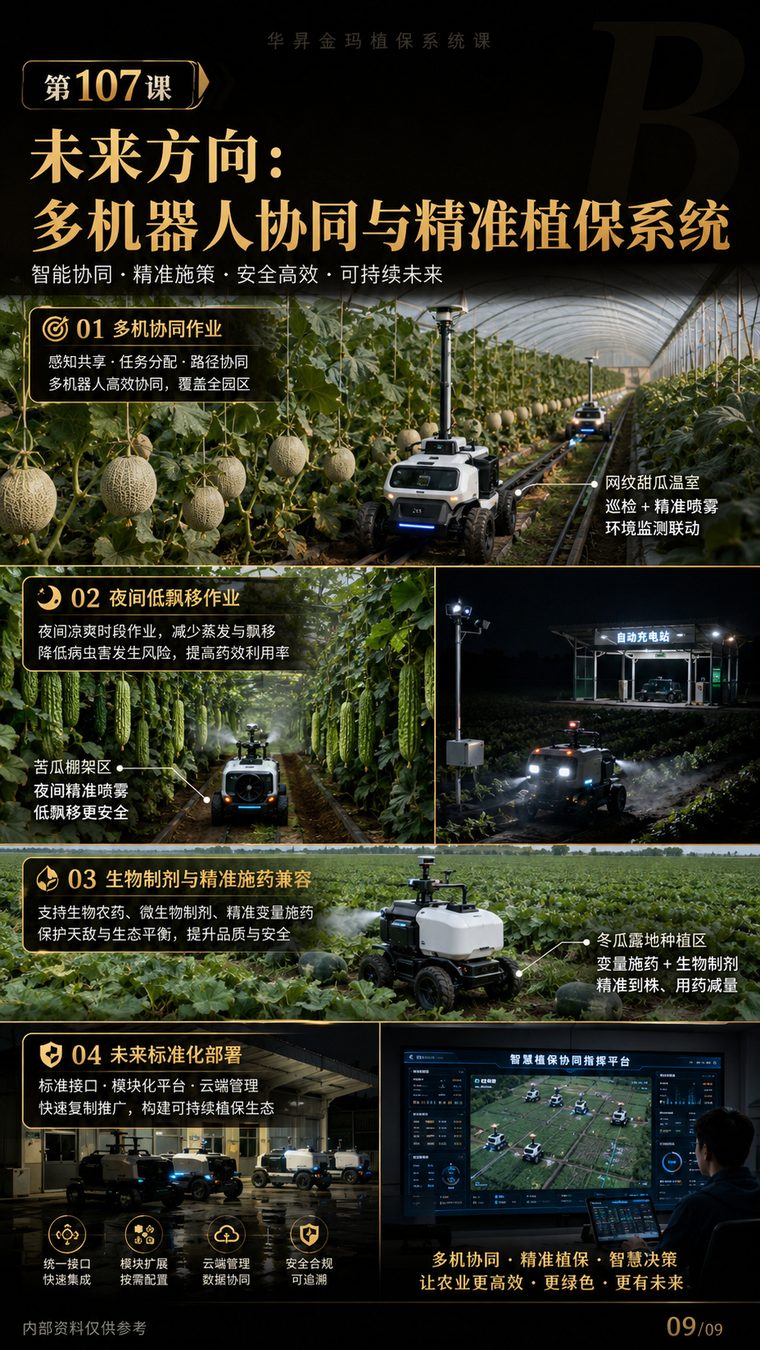 09/09 丨多机器人协同与标准化部署
把单台设备放进整个园区,事情就变成协同。图上给了四个方向:多机协同作业让多台机器人感知共享、任务分配、路径协同,在网纹甜瓜温室里巡检与精准喷雾联动,还接入环境监测;夜间低飘移作业挑凉爽时段开工,减少蒸发与飘移,苦瓜棚架区打完就回自动充电站;生物制剂与精准施药兼容,支持生物农药、微生物制剂和变量喷施,冬瓜露地里做到精准到株、用药减量;排在末尾的是标准化部署,靠统一接口、模块化平台与云端管理快速复制。
协同的价值,一部分就体现在与生物制剂的兼容上。微生物制剂对环境敏感,夜间低飘移、精准到株的作业方式,恰好给了它更合适的施用条件。华昇金玛在生物制剂这一侧的选择包括三结义微生物菌剂,按冲施或灌根1–2L/亩·次、避开强光高温,以及枯草芽孢杆菌,按灌根或基施500g/亩·次、定植前后使用,与变量作业安排错开时段。
实际生产管理请结合当地土壤检测、气候条件与作物长势调整。