一台机器人能干的活,终究受限于自己的视野与续航。当园区里同时跑着无人机、地面巡检车和喷施设备,问题就从“一台够不够聪明”变成“几台怎么配合”。多机器人协同与群体智能植保要回答的正是这一问:先看单机在效率、覆盖与连续作业上的瓶颈,再讲机器人的角色分工、多源感知、任务分配与群体调度,接着是变量喷施与精准执行、地空协同的叶面冠层根区联动、数据闭环与作业安全,以及从样机到田间的落地,再落到群体智能植保的几个方向。华昇金玛把这些环节逐一拆开,说清每台设备在群体里负责哪一段。
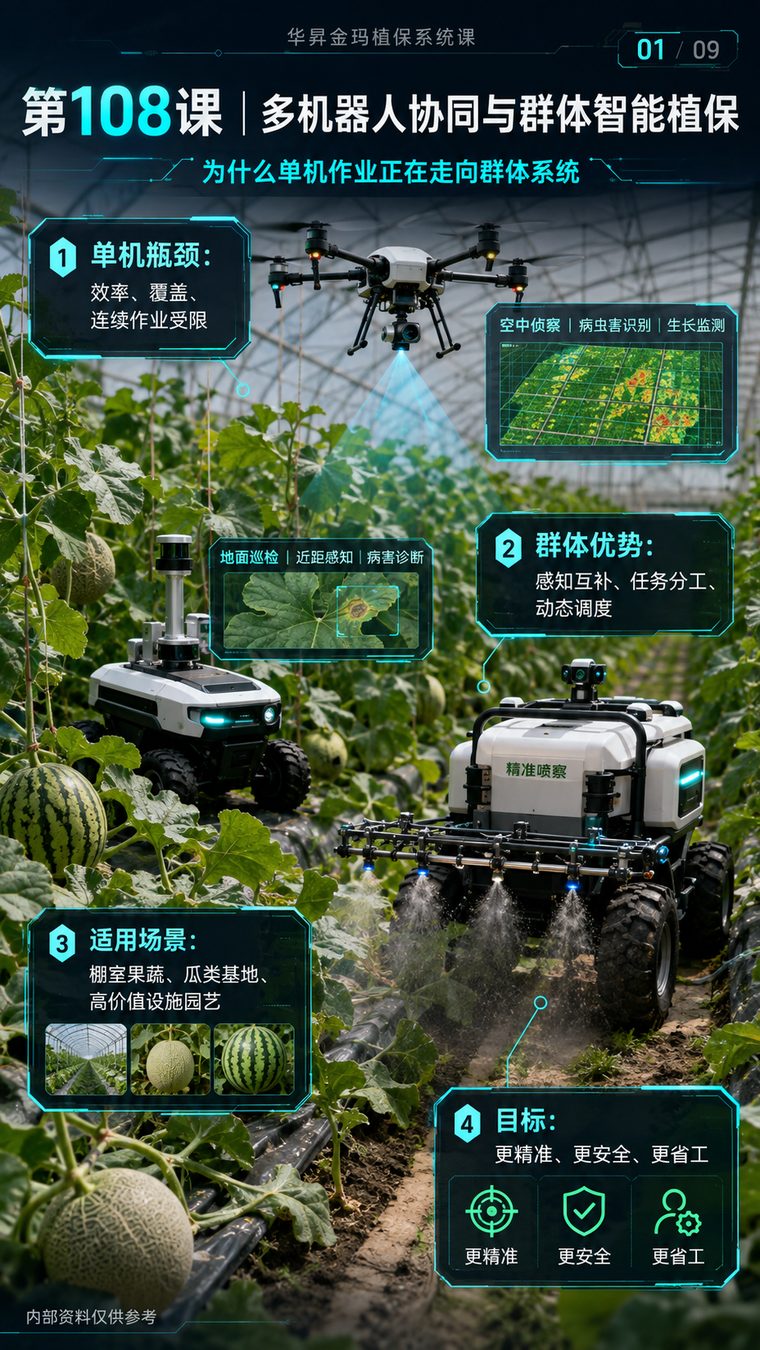 01/09 丨单机瓶颈与群体优势
单机作业的短板,图01用三句话点明:效率、覆盖、连续作业都受限制。一台设备能跑的范围有限,遇到大面积或成片棚区,来回充电、加药的空档就压不住作业节奏。页面给的是棚室瓜类实景,天上飞一架无人机做空中侦察,负责病虫害识别与生长监测,网格热图把异常区标出;地面停一台巡检机器人,做近距感知与病害诊断,叶片上的病斑被框选出来;还有一台印着精准喷察字样的喷施机器人,边喷边察。
把这几台设备放进同一套系统,单机的短板才被补上。群体优势在于感知互补、任务分工、动态调度——一台看不清的,另一台换个角度确认;谁去查、谁去打、谁去补,由调度统一安排。适用场景指向棚室果蔬、瓜类基地与高价值设施园艺,目标写得很直白:更精准、更安全、更省工。华昇金玛把设备与投入品一并规划,机载叶面施药可配美添健·禾,按飞防或叶面800–1000倍、按亩用药液量配制。
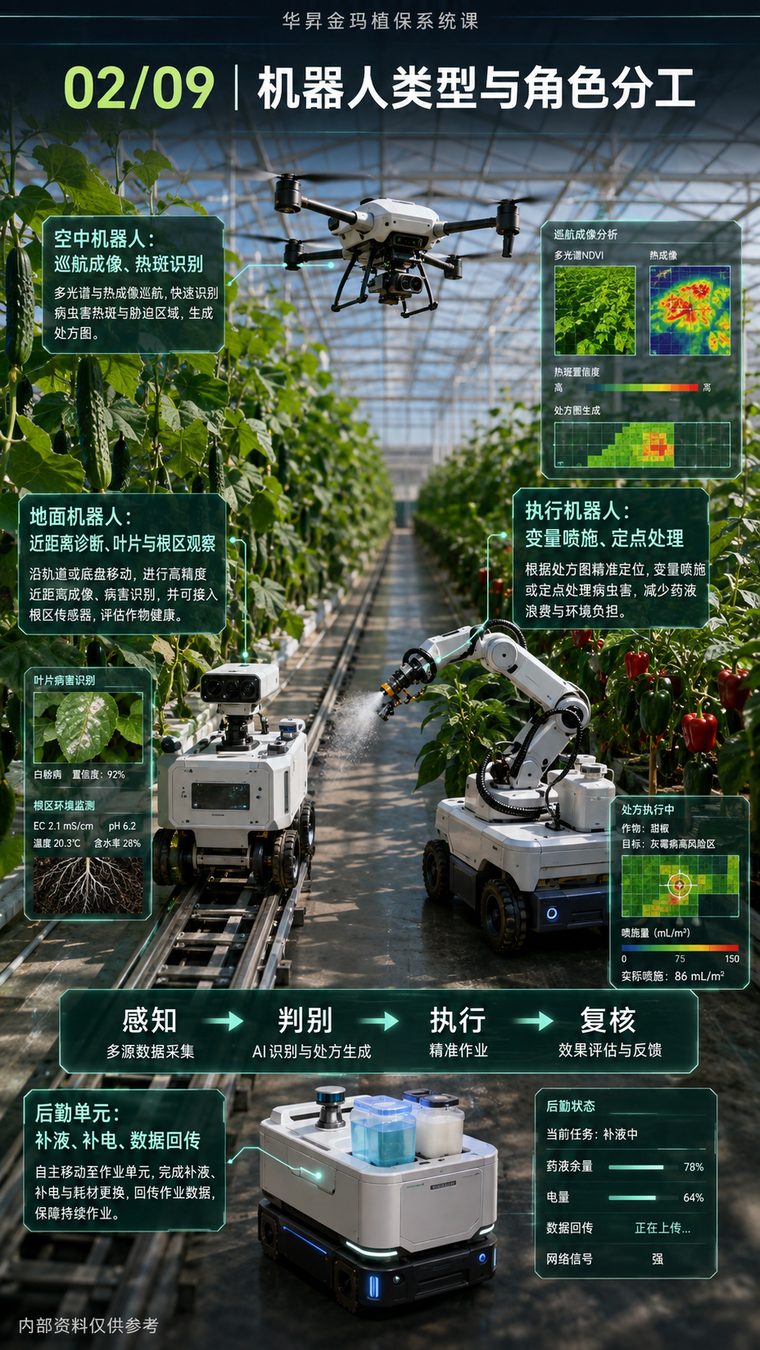 02/09 丨四类机器人的角色分工
四类机器各管一段,图02把分工摊开来讲。空中机器人负责巡航成像与热斑识别,靠多光谱与热成像快速找出病虫害热斑和胁迫区域,顺带生成处方图,页面里能看到多光谱NDVI、热成像与热斑置信度的色条;地面机器人沿轨道或底盘移动,做近距离诊断与叶片、根区观察;执行机器人按处方图定位,变量喷施或定点处理;后勤单元则往返补液补电、回传数据。四类设备在同一通道里各自运行,作物是黄瓜与彩椒。空中与地面先把情况看清,执行端再动手,后勤在后头兜住续航与药液,四类之间存在明确的先后关系,并不是各干各的。
分工是否到位,看数据落得实不实。叶片病害识别给出白粉病、置信度92%;根区环境监测读到EC 2.1 mS/cm、pH 6.2、温度20.3℃、含水率28%;处方执行指向甜椒灰霉病高风险区,喷施量分0、75、150 mL/m²三档,实际喷施86 mL/m²;后勤状态显示补液中、药液余量78%、电量64%。四个阶段连起来是感知、判别、执行、复核。华昇金玛在根区这一环可配合枯草芽孢杆菌,按灌根或基施500g/亩·次、定植前后使用。
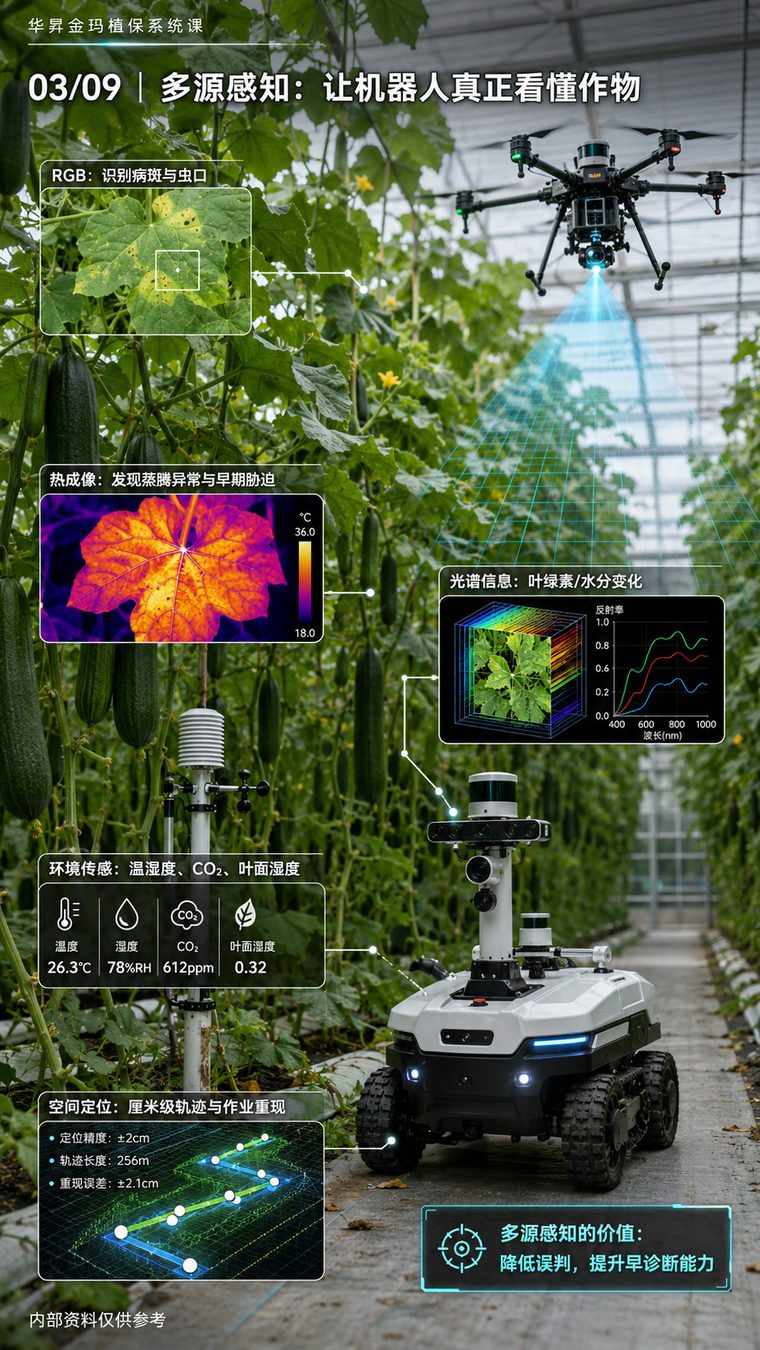 03/09 丨多源感知看懂作物
让机器看懂作物,靠的不是单一信号。图03把感知拆成五块:RGB用于识别病斑与虫口;热成像发现蒸腾异常与早期胁迫,色标从18.0℃到36.0℃;光谱信息看叶绿素与水分变化,反射率曲线覆盖400到1000纳米;环境传感读到温度26.3℃、湿度78%RH、二氧化碳612ppm、叶面湿度0.32;空间定位给出正负2厘米的定位精度、256米的轨迹长度与正负2.1厘米的重现误差。
五类数据叠在一起,价值就落在降低误判、提升早诊断上。只看RGB,早期病斑容易和缺素混淆;只看热成像,遮阴也会被当成发病。多源融合把误判压下去,早期风险才敢下结论。环境传感那一层读出温度、湿度与二氧化碳,把棚内微气候变化也纳入判断;空间定位给出正负2厘米的重复精度,机器在同一条垄上往返走,落点不会飘,这是变量喷施能把药真正打在靶标上的前提。感知结果出来之后,施药方案要能跟着走。华昇金玛把机载施药与感知同步安排,叶面或飞防可选美添健·禾,按800–1000倍稀释、按亩用药液量配制。
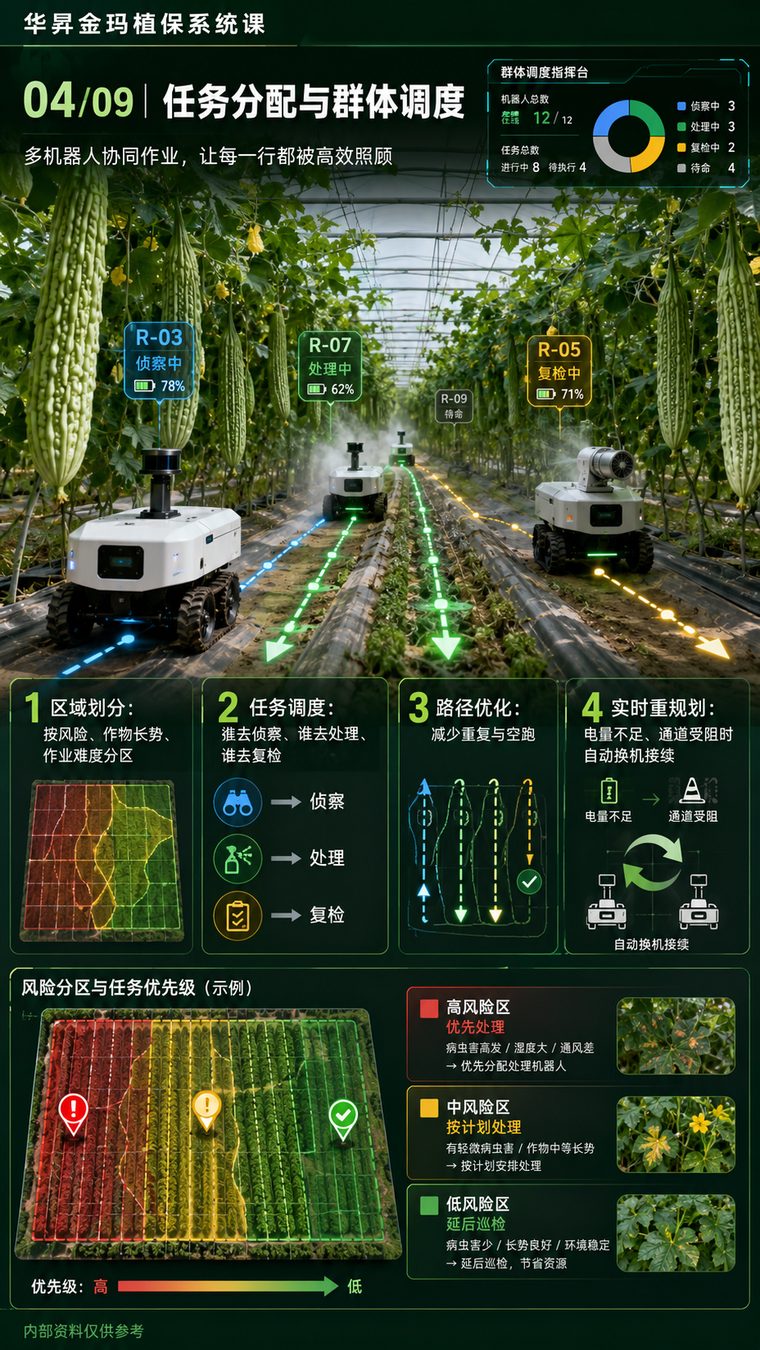 04/09 丨任务分配与群体调度
园区里跑着十几台机器,得有一个统一的指挥台。图04给出的群体调度指挥台显示,机器人在线12/12,任务总数进行中8项、待执行4项;环形图里,侦察中3台、处理中3台、复检中2台、待命4台。屏幕上还标着几台设备的状态:R-03侦察中78%、R-07处理中62%、R-05复检中71%、R-09待命,各条路径箭头的颜色并不相同,对应不同的任务类型。作物是吊蔓苦瓜,垄沟向远处汇聚。
调度把这四件事收进同一套流程:按风险与长势做区域划分、按侦察处理复检做任务调度、用路径优化减少空跑、遇电量不足或通道受阻时实时重规划、自动换机接续。任务先给谁,取决于风险分区——高风险区优先处理,中风险区按计划处理,低风险区延后巡检,优先级从高到低。指挥台上的数字不是摆设,在线台数、进行中与待执行的任务数、复检与待命的比例,直接反映当前的作业压力,也决定要不要临时加派设备。华昇金玛在配药环节可按作业处方安排美添健·灌,冲施或滴灌2–4L/亩·次、全程2到3次,让变量作业与作物长势对得上。
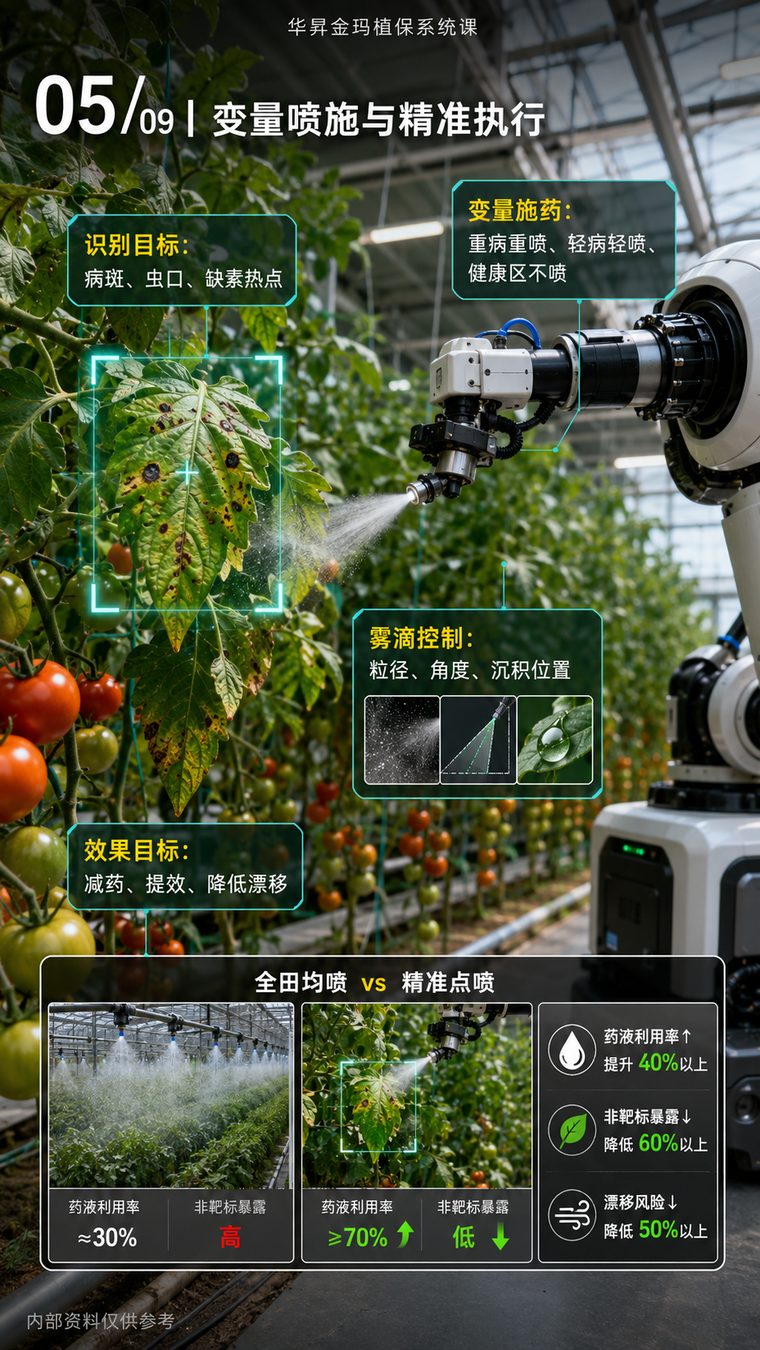 05/09 丨变量喷施与精准执行
同样一片地,全田均喷和精准点喷的账算起来差得多。图05把变量喷施拆成四块:识别目标锁定病斑、虫口与缺素热点;变量施药按重病重喷、轻病轻喷、健康区不喷来分配;雾滴控制管粒径、角度与沉积位置;效果目标落在减药、提效、降低漂移。页面上的对比面板写得清楚:全田均喷的药液利用率约30%、非靶标暴露高;精准点喷的利用率在70%以上、非靶标暴露低。
前后的差距不是一处小改进。页面给出的三项指标是:药液利用率提升40%以上、非靶标暴露降低60%以上、漂移风险降低50%以上,作物是番茄,执行端用的是多关节机械臂定点喷雾,喷头对准的是被取景框标出的带病斑叶片。药液利用率上去,靠的是先认准靶标再给量,而不是整片地一个流量。华昇金玛在机载叶面这一环交给美添健·禾,按飞防或叶面800–1000倍、按亩用药液量配制,让喷出的量与目标需要量对齐。
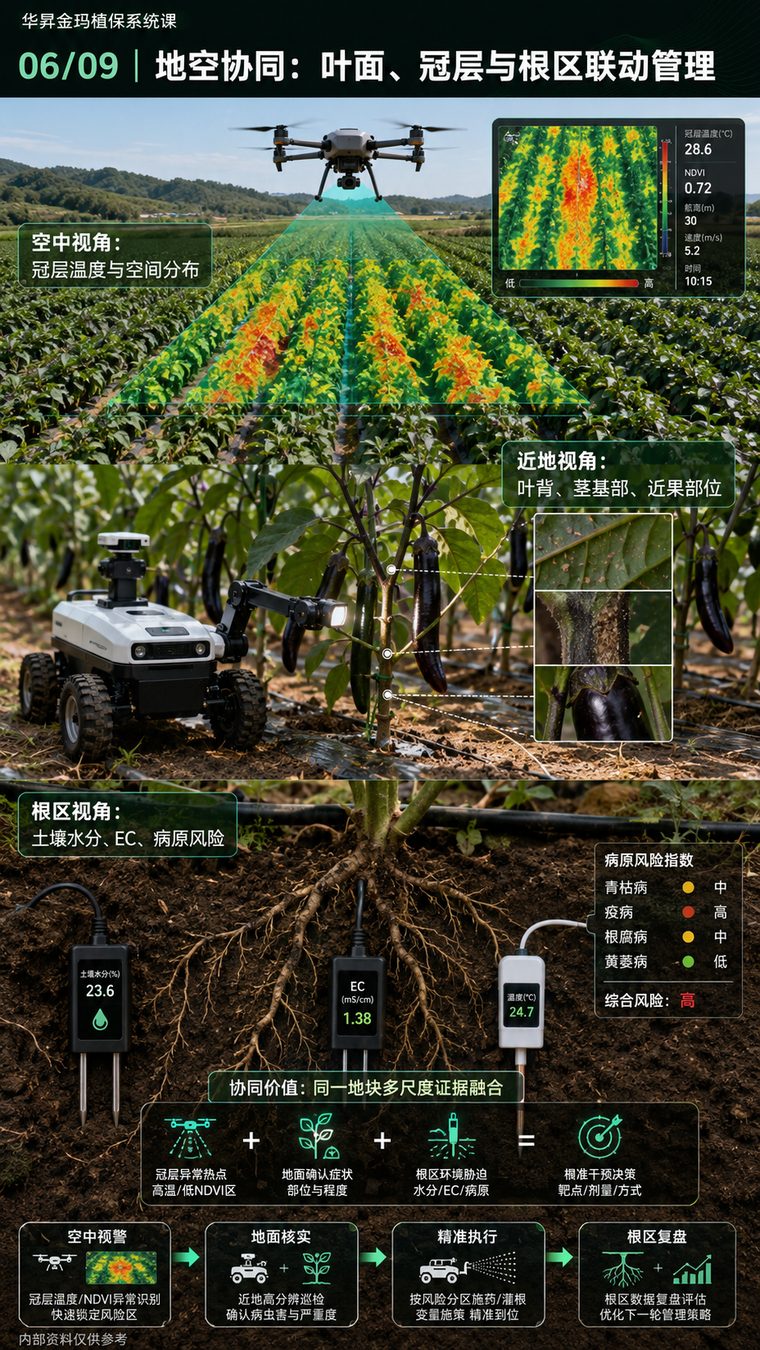 06/09 丨地空协同的三重视角
从天上到地下,同一株作物要分三层来看。图06的空中视角管冠层温度与空间分布,读数有冠层温度28.6℃、NDVI 0.72、航高30米、速度5.2米每秒、时间10:15;近地视角盯叶背、茎基部与近果部位,靠地面机器人的机械臂补光拍摄;根区视角看土壤水分、EC与病原风险,三支探头读数是土壤水分23.6%、EC 1.38 mS/cm、温度24.7℃,病原风险里疫病为高,青枯病与根腐病为中,黄萎病为低。作物是茄子,滴灌带走在地表。
三个尺度合起来,才有可靠判断。协同的逻辑是冠层异常热点、地面确认症状、根区环境胁迫三者相加,得出干预决策里的靶点、剂量与方式;流程走成四步,空中预警、地面核实、精准执行、根区复盘。根区风险偏高时,土壤管理要跟上。空中那一层看得快但不够细,近地那一层看得细但跑得慢,根区那一层埋在地下、平时看不见,却直接决定根系健康与后续长势,三者各有短板,合起来才补得齐。华昇金玛在根区这一侧可安排美添健·灌,按冲施或滴灌2–4L/亩·次、全程2到3次,配合滴灌把水分与EC一起管住。
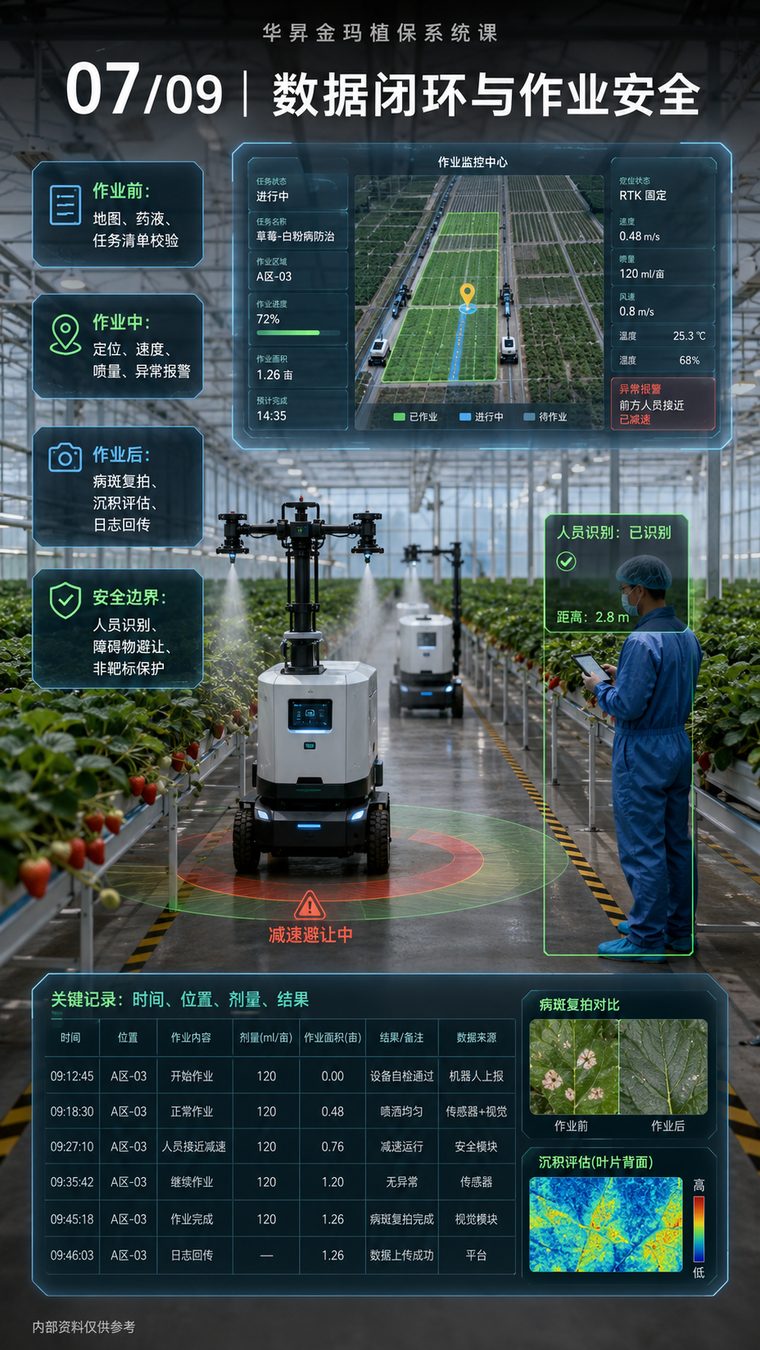 07/09 丨数据闭环与作业安全
一次作业的完整记录,从开始一直记到回传。图07的作业监控中心显示,任务状态进行中,任务名称是草莓白粉病防治,作业区域A区-03,进度72%,已作业1.26亩,预计完成14:35;作业参数一侧写着定位状态RTK固定、速度0.48米每秒、喷量120毫升每亩、风速0.8米每秒、温度25.3℃、湿度68%。作业通道上还划出红绿同心圆安全边界,机器人旁边标着减速避让中。作物是架高的草莓。
安全与闭环,是两件同时要做的事。人员识别框标出已识别、距离2.8米,一有人员接近就自动降速;作业前校验地图、药液与任务清单,作业中盯定位、速度、喷量与异常报警,作业后做病斑复拍、沉积评估与日志回传。关键记录表从09:12:45的开始作业一路记到09:46:03的日志回传,剂量、面积、结果与数据来源逐行可查。复拍与沉积评估这两步,是用结果反过来验证当次作业是否打到位,也为下一次调整参数留下依据。华昇金玛在防病环节可配美添健·禾,按飞防或叶面800–1000倍稀释,与这套作业记录同步留档。
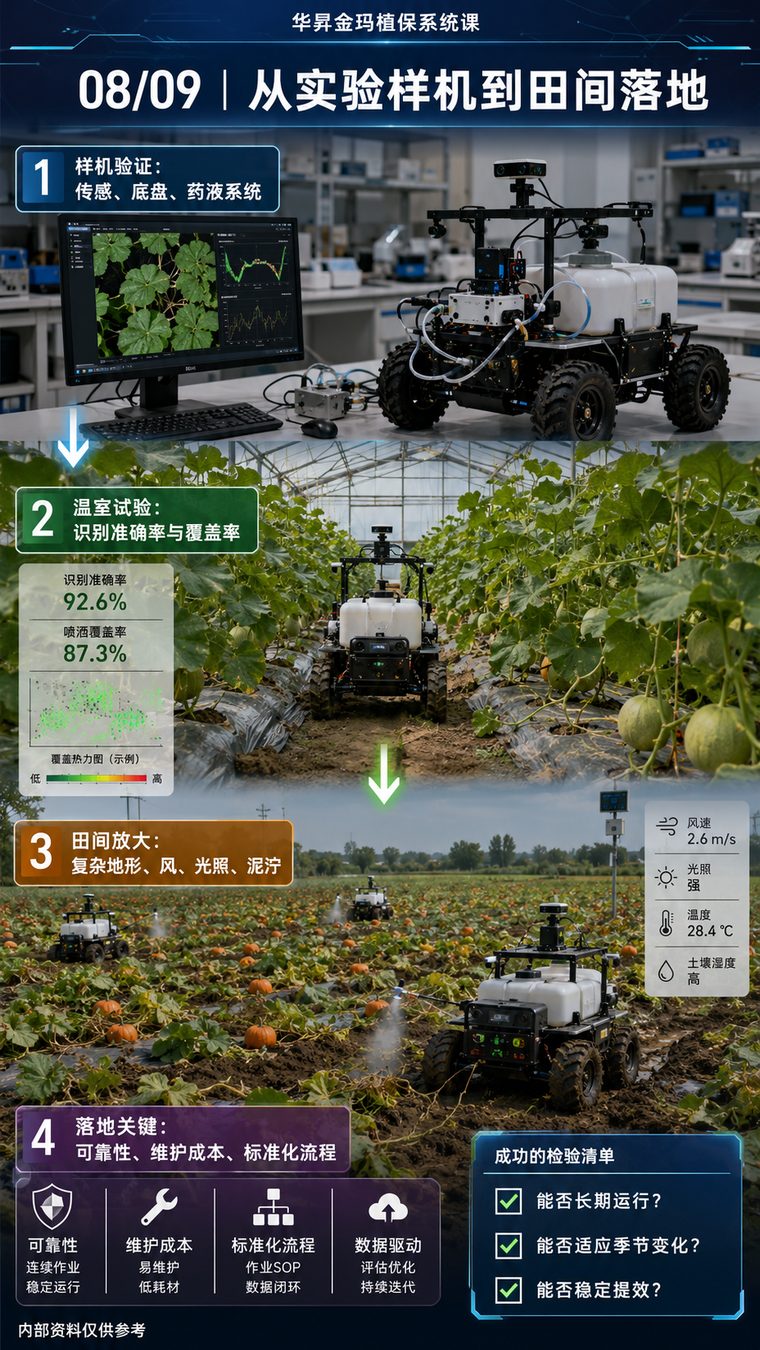 08/09 丨从样机到田间的落地路径
样机在实验室能跑起来,不等于到了田里能用。图08把落地走成四个阶段:先做样机验证,看传感、底盘与药液系统;接着是温室试验,识别准确率92.6%、喷洒覆盖率87.3%,配一张从低到高的覆盖热力图;再往后是田间放大,面对复杂地形、风、光照与泥泞,田间读数是风速2.6米每秒、光照强、温度28.4℃、土壤湿度高;走到这一步,才谈落地关键。试验里的作物从瓜类一路换到南瓜。
落地的关口在可靠性、维护成本、标准化流程与数据驱动四条上。设备要能连续作业、稳定运行,配件要好换、耗材要省,作业要有一份固定的规程,数据要能评估优化、持续迭代。温室里的识别准确率与覆盖率再高,也只是起点,换到风大、光照起伏、地面泥泞的真实田块,参数与流程都得重调。页面末尾留给三个问题:能否长期运行、能否适应季节变化、能否稳定提效。华昇金玛把投入品也纳入这套评估,全程管理可安排美添健·灌,按冲施或滴灌2–4L/亩·次、全程2到3次。
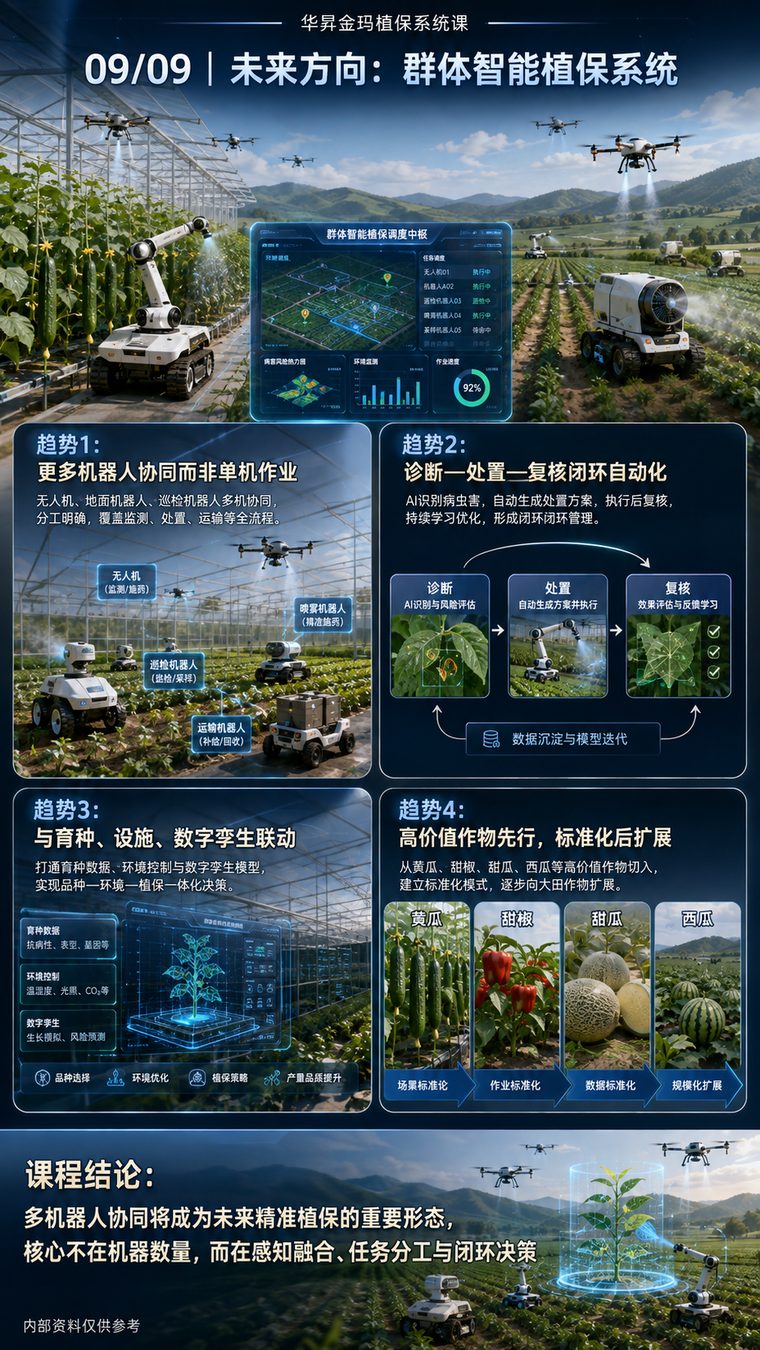 09/09 丨群体智能植保的未来方向
把目光放到园区之外,图09给的是一张调度中枢的全景。任务进度一栏排着几台设备:无人机001执行中、机器人A02执行中、巡检机器人03巡行中、喷药机器人04执行中、采摘机器人05待命中;旁边是病虫害风险热力图、环境监测柱状图与92%的作业进度环形仪表。它们共同说明,多台设备已经能在一个平台上被统一调度,温室与露地都在这一张图里。
往远处看,方向大致有四条:更多机器人协同、而不是单机作业;诊断、处置、复核的闭环自动化,并把数据沉淀下来做模型迭代;与育种、设施和数字孪生联动,实现品种、环境与植保的一体化决策;先从黄瓜、甜椒、甜瓜、西瓜这类高价值作物切入,标准化之后再向大田扩展。页面收尾那句写着,核心不在机器数量,而在感知融合、任务分工与闭环决策。华昇金玛把投入品也放进这套协同里,叶面喷施可选美添健·禾,按800–1000倍、按亩用药液量配制。
实际生产管理请结合当地土壤检测、气候条件与作物长势调整。